研究の概念
物体の基準平面を一定の姿勢にそろえる空間変換と、物体クラスを識別する特徴を同時に学習します。姿勢パラメータを明示的にラベル付けせず、物体クラスのラベルを用いて認識と姿勢推定を行います。
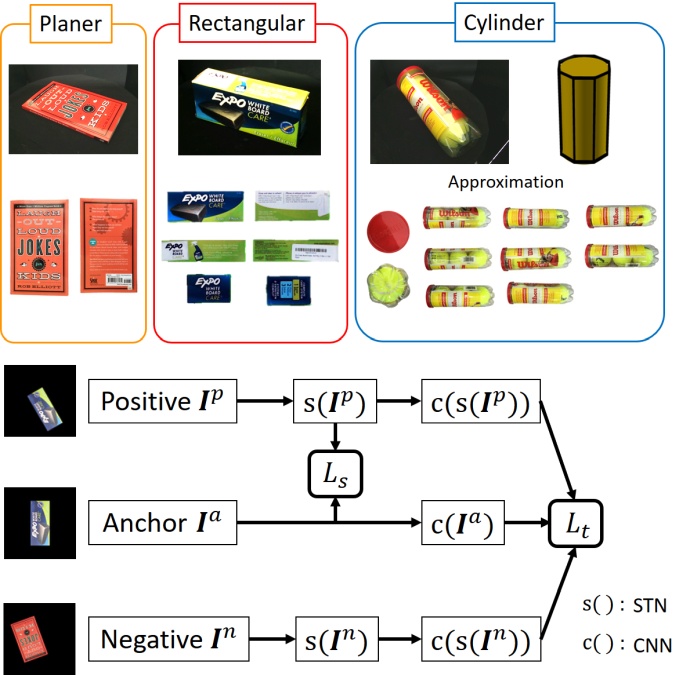
概要
データへの教師ラベル付けの手間を減らすために、基準平面の訓練サンプルを用いて、物体認識と姿勢推定を同時に行う手法を提案します。高い性能を実現するには、十分な数の訓練サンプルを収集することが重要です。しかし、姿勢パラメータのラベル付けには時間がかかります。そこで、姿勢パラメータを明示的にラベル付けすることなく、物体クラスのラベルのみを用いてネットワークモデルを学習します。物体を認識し、その姿勢を推定するために、空間変換器を備えたネットワークを対照学習の枠組みで設計します。これにより、物体の基準平面が常に一定の姿勢へ変換され、その特徴が物体クラスと整合するようにします。公開データセットを用いた実験では、トリプレット学習または空間変換ネットワークを単純に用いる場合と比較して、提案手法によって物体認識の精度が向上し、姿勢推定の誤差が小さくなることが分かりました。
発表文献
- Kouki Ueno, Go Irie, Masashi Nishiyama, Yoshio Iwai,
Weakly Supervised Triplet Learning of Canonical Plane Transformation for Joint Object Recognition and Pose Estimation, Proceedings of IEEE International Conference on Image Processing (ICIP), pp. 2476 - 2480, September 2019. - 上野 高貴, 西山 正志, 岩井 儀雄,
物体検出のための側面を用いた訓練サンプル生成による撮影枚数の削減,
精密工学会誌, vol. 84, no. 12, pp.1041 - 1049, December 2018.
