研究の概念
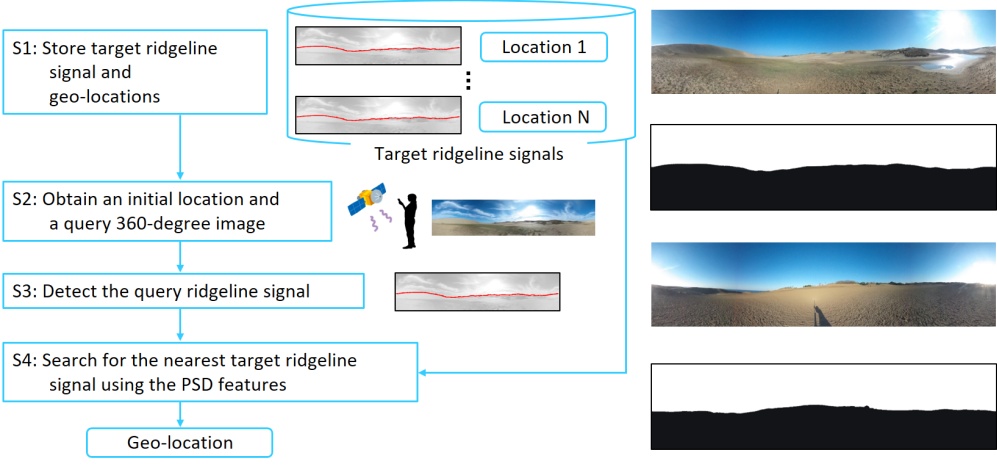
360度画像から地面と空の境界である稜線を取り出し、位置情報と対になった稜線信号と照合します。目印となる模様が少ない砂丘でも、全方向の地形の見えを利用して現在位置を推定します。
概要
位置推定の精度を向上させるために、360度カメラを用いて砂丘の稜線の特徴を抽出する手法を提案します。砂丘のようにテクスチャがほとんどない屋外環境では、位置を推定することが困難です。本研究では、地面領域と空領域の境界である稜線の特徴に着目します。360度カメラを使うことで、砂丘の全方向の稜線信号を素早く検出できます。提案手法では、位置情報と対になった照合対象の信号の中から最も近い稜線信号を探索し、現在位置を求めます。この位置推定手法の精度を、数値標高モデルから生成した合成画像を用いて評価しました。また、砂丘で収集した実際の360度画像を用いて評価しました。その結果、合成画像と実画像の両方で、提案手法が既存の位置推定手法を大幅に上回る性能を示すことを確認しました。
発表文献
- Shogo Fukuda, Shintaro Nakatani, Masashi Nishiyama, Yoshio Iwai,
Geo-localization using Ridgeline Features Extracted from 360-degree Images of Sand Dunes, Proceedings of 15th International Joint Conference on Computer Vision, Imaging and Computer Graphics Theory and Applications (VISIGRAPP), Vol. 5: VISAPP, pp. 621 - 627, February 2020.
